Nota Técnica para Decisão de Compra
Setembro · 2026
Projeto · Inspeção de Torres Eólicas por Drone
Sensor 3D do payload:
Livox ou Ouster.
A 6 m da pá, alcance sobra nos dois. O que não sobra é grama — e o teto que aperta não é o de 2,7 kg.
Os dois resolvem o problema que tirou o RPLIDAR C1 da jogada: ambos declaram desempenho sob 100.000 lux de sol e aceitam os 24 V da aeronave direto, dispensando o trilho de 5 V. A escolha entre eles é de peso, potência e integração — não de capacidade óptica, que sobra nos dois a 6 m da pá.
O projeto, em síntese
- Missão: inspeção de pás. O drone acha a torre, sobe perfilando, segue as três pás a 6 m e fotografa a 15 m com a H20.
- Aeronave: DJI M300 RTK. Carga total de 2,7 kg em até três posições; 930 g por suporte; porta de expansão de 24 V limitada a 4 A (96 W).
- Payload: computador embarcado (Raspberry Pi) + lidar, alimentados pela porta de expansão. O conversor de 5 V já foi decidido: UBEC primeiro, Pololu em avaliação.
- Onde estamos: percepção validada em bancada com o C1, que se mostrou fora de faixa para sol direto (40 klx) e para o calor de meio-dia (40 °C). Esta nota escolhe o substituto 3D — e a percepção é reescrita de qualquer forma, custo comum aos dois candidatos.
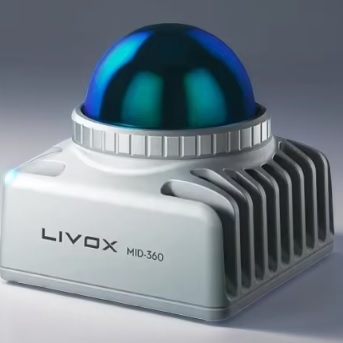
Livox Mid-360S
Recomendado · cabe no orçamento de peso
US$ 790
M12 12 vias · Ethernet 100 Mbps · 9–27 V
- 265 g · 65×65×60 mm, cubo
- 6,5 W · 0,27 A nos 24 V
- Falso alarme <0,01% a 100.000 lux
- IP67 · −20 °C a 55 °C
- 40 m a 10% · 200 mil pontos/s
- FOV vertical assimétrico: −7° a +52°
- Zona cega de 0,1 m
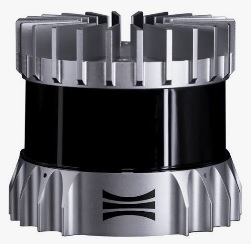
Ouster OS1 (Rev7)
Superior no papel · pesa e consome o dobro
US$ 2,5 a 5,8 mil
OS1-32 · Ouster não publica preço de tabela
- 90 m a 10% · 1,3 milhão de pontos/s
- FOV vertical simétrico · ±21,2°
- IP68/IP69K · −40 °C a 60 °C
- Alcance mínimo 0 m · 9,5–51 V
- 430 g nu · 502 g com capa radial
- 14 a 20 W · 16 W nominal
- Exige Ethernet gigabit e chicote próprio
- Ø87 mm: cilindro, não cubo
As páginas seguintes detalham os dois orçamentos que preocupam — peso e energia — e as conexões que cada sensor exige do payload.
Projeto de Inspeção de Torres Eólicas · Nota Técnica de Compra01 · 03
Sensor 3D do Payload · continuação
Setembro · 2026
Peso: o teto é 930 g, não 2,7 kg
Os 2,7 kg de carga da aeronave não são o gargalo — com a H20T no gimbal frontal, sobram quase 1,9 kg. O número que decide é outro: o amortecedor de cada suporte aceita 930 g, e é nele que pendura o payload customizado inteiro. Tudo o que o lidar ocupa desse teto sai do computador embarcado, do conversor, da caixa e do chicote.
| Item | Massa | Consequência |
|---|
| Teto por suporte (amortecedor) | 930 g | o limite que vale |
| Livox Mid-360S | 265 g | sobram 665 g para Pi, conversor, caixa e chicote |
| Ouster OS1 · capa radial | 502 g | sobram 428 g — aperta |
| Zenmuse H20T | 828 g | gimbal frontal, fora deste orçamento |
| Carga total da aeronave | 2.700 g | não é o gargalo |
A diferença entre os dois é de 237 g — quase o peso de um Mid-360S inteiro. Não é decisiva por si só, mas consome mais da metade da folga que resta para tudo o que não é o sensor.
Energia: os 96 W do E-Port não são o problema
Aqui a preocupação se desfaz na conta. A porta de expansão entrega 24 V a até 4 A, ou 96 W. O pior caso do OS1 somado a um Raspberry Pi carregado fica em torno de 45 W — menos da metade do disponível. Nenhum dos dois ameaça o orçamento da porta.
| Consumidor | Potência | Corrente a 24 V |
|---|
| Disponível no E-Port | 96 W | 24 V · 4 A |
| Livox Mid-360S | 6,5 W | 0,27 A · 7% da porta |
| Ouster OS1 | 14 a 20 W | 0,58 a 0,83 A · até 21% |
| Computador embarcado | 15 a 25 W | pelo trilho de 5 V |
O que a potência do OS1 custa não é corrente na porta, e sim duas outras coisas: calor — 16 W contínuos dentro de uma caixa fechada, ao sol, com a eletrônica que já está lá — e autonomia, já que sai da mesma bateria de voo. São 2,5× o consumo do Livox para uma capacidade que, a 6 m da pá, não se usa.
Em compensação, uma boa notícia vale para os dois: ambos aceitam 24 V direto — o Livox de 9 a 27 V, o OS1 de 9,5 a 51 V. O lidar sai do trilho de 5 V e folga o dimensionamento do conversor tratado na nota de alimentação, que passa a atender só o computador embarcado.
Projeto de Inspeção de Torres Eólicas · Nota Técnica de Compra02 · 03
Sensor 3D do Payload · continuação
Setembro · 2026
Conexões necessárias
| Frente | Livox Mid-360S | Ouster OS1 |
|---|
| Conector no sensor | M12 A-code 12 vias, macho (IEC 61076-2-101) | chicote próprio ou Interface Box |
| Rede | Ethernet 100BASE-TX — a nativa do Pi basta | 1000BASE-T obrigatório, UDP |
| Alimentação | 9–27 V · direto dos 24 V | 9,5–51 V · direto dos 24 V |
| Fiação mínima | 8 vias: 1/2/3/9 potência, 4/5/6/7 rede | cabo I/O próprio, mais pesado e rígido |
| Sincronismo | pinos 8/10 opcionais (GPS/PPS) | PTP/gPTP, NMEA, PPS |
| Armadilha | Power+ e GND devem ser dobrados em paralelo | Interface Box adiciona massa e volume |
Em prática, o Mid-360S exige um cabo divisor 1-para-3 — M12 fêmea de um lado, do outro potência em fios nus, RJ-45 e o par de sincronismo. Sem sincronismo por GPS, quatro dos doze pinos ficam sem uso. O OS1 é mais exigente: precisa de PHY gigabit no computador embarcado, o que um Pi 4 ou 5 atende, mas com chicote mais pesado e a Interface Box a evitar no ar.
Nenhum dos dois é plug-and-play no Pi: os dois falam UDP sobre Ethernet com SDK próprio, e a etapa de percepção será reescrita de qualquer maneira. A carga de CPU da nuvem 3D contínua é o risco comum a verificar antes de congelar a arquitetura — e é maior no OS1, que entrega 1,3 milhão de pontos por segundo contra 200 mil.
Recomendação
Ficar com o Livox Mid-360S. O OS1 é o sensor melhor — mais alcance, FOV simétrico, vedação superior, seis vezes mais pontos — mas nada disso se usa a 6 m de uma pá. O que se usa é sobreviver ao sol, e os dois declaram 100.000 lux.
O prêmio do OS1 é pago exatamente nas duas moedas mais escassas da aeronave: +237 g do teto de 930 g por suporte e 2,5× o consumo, com o calor que vem junto. Somado a um preço de 3 a 7 vezes o do Livox, compra-se capacidade que a missão não exerce. A decisão é de orçamento de peso, não de desempenho.
Uma ressalva honesta: o FOV vertical do OS1 é simétrico (±21,2°) e o alcance mínimo é zero, enquanto o Livox olha de −7° a +52° e tem zona cega de 0,1 m. Se o estudo de montagem mostrar que a assimetria do Livox atrapalha o perfilamento junto à pá, é esse — e só esse — o motivo para reabrir a comparação.
Próximos passos
- Fechar o estudo de montagem do Mid-360S: onde o FOV de −7° a +52° aponta com o drone subindo ao lado da pá, e se a inversão do sensor ajuda.
- Medir a carga de CPU da nuvem 3D no Raspberry Pi atual, antes de congelar a arquitetura.
- Pesar o payload completo com o Mid-360S montado e comparar com os 930 g do amortecedor.
- Especificar o cabo divisor M12 1-para-3 com Power+ e GND dobrados, e confirmar o comprimento no arranjo final.
Massas, potências e faixas do OS1 vêm do datasheet oficial da Ouster (OS1 Rev7, firmware 3.1.x); as do Mid-360S, da página de especificações da Livox. Limites da aeronave conforme a documentação do PSDK e das especificações do M300 RTK. O preço do OS1 é ordem de grandeza de mercado secundário — a Ouster não publica tabela e cota por canal e volume. Valores de setembro de 2026, sujeitos a câmbio e disponibilidade.
Projeto de Inspeção de Torres Eólicas · Nota Técnica de Compra03 · 03